Paso 1. La tarjeta
Una base con caminos de cobre
La tarjeta es una placa de fibra de vidrio con pistas de cobre que conectan los componentes. Una máscara verde protege el cobre y deja libres solo los puntos donde se va a soldar.
FEMECI Capítulo Puebla 2026, nivel superior, modalidad Ingenierías
Estación de bajo costo que fotografía tarjetas electrónicas, marca las uniones through-hole sospechosas y deja que la persona decida. Está diseñada para procesar todo en una Raspberry Pi, sin internet, para que las imágenes de la planta no salgan del equipo.
Así se arma una tarjeta electrónica, y este es el punto donde trabaja nuestra estación.
Paso 1. La tarjeta
La tarjeta es una placa de fibra de vidrio con pistas de cobre que conectan los componentes. Una máscara verde protege el cobre y deja libres solo los puntos donde se va a soldar.
Paso 2. Montaje superficial (SMD)
Una máquina coloca componentes diminutos sobre pasta de soldadura y un horno los funde. Es un proceso automático y casi siempre lo revisa otra máquina.
Paso 3. Montaje through-hole (THT)
Los componentes más grandes o que reciben esfuerzo, como conectores y capacitores, meten sus patillas por orificios. Se usan donde la unión debe ser más resistente.
Paso 4. Soldadura
Las patillas through-hole se sueldan por el lado inferior, en una ola de soldadura fundida o con cautín. Ahí aparecen los defectos: puentes entre patillas, poca soldadura, exceso o patillas sin soldar.
Paso 5. Inspección: aquí trabaja nuestra estación
Hoy muchas de estas uniones se revisan a ojo, una por una. La estación toma una foto del lado inferior, señala las uniones sospechosas y el inspector revisa solo esas.
Paso 6. Prueba y envío
Después vienen la prueba eléctrica y el empaque. Un defecto que se detecta en la inspección cuesta menos que uno que llega a la prueba o al cliente.
En el ensamble de tarjetas electrónicas, la verificación de soldaduras through-hole todavía depende en buena parte de la vista del inspector.
No reemplaza al inspector: le señala dónde mirar. Así se ve una inspección completa desde el celular.
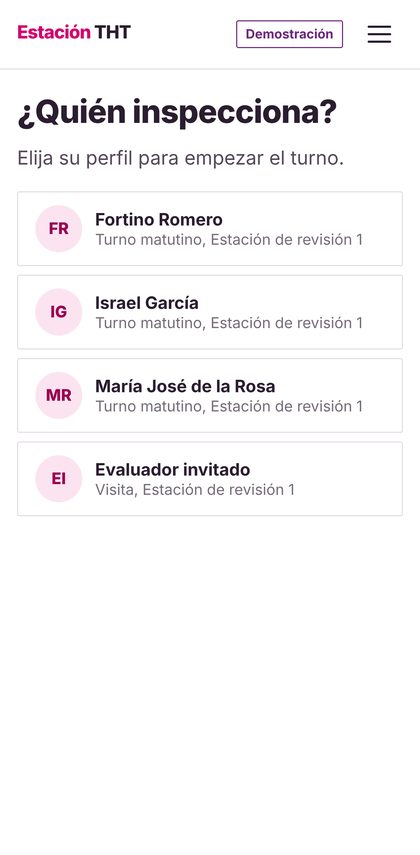
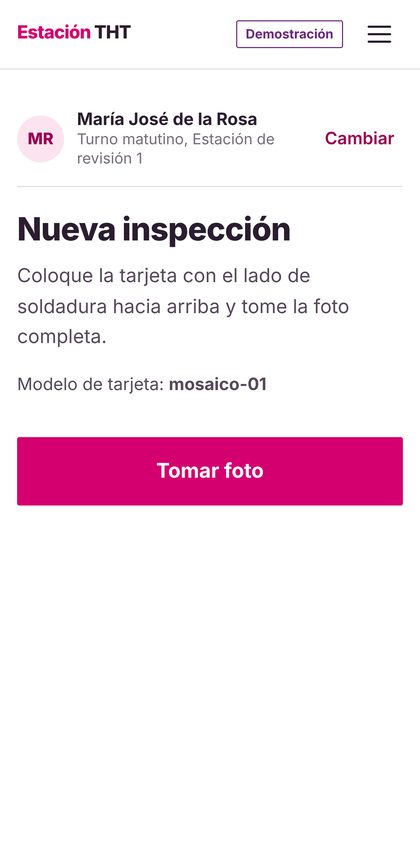
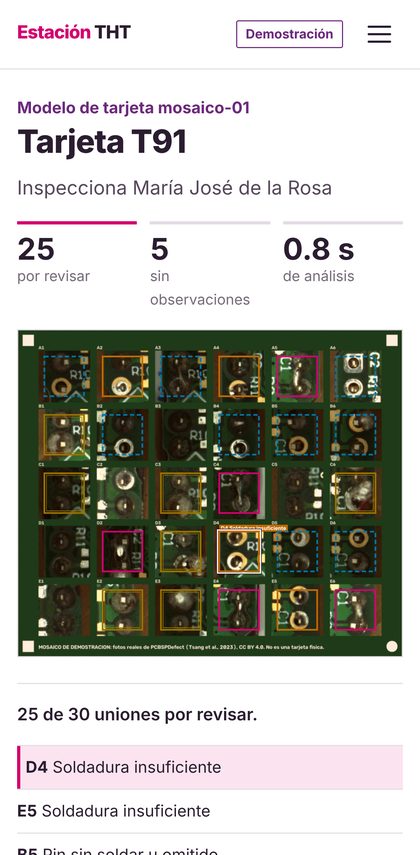
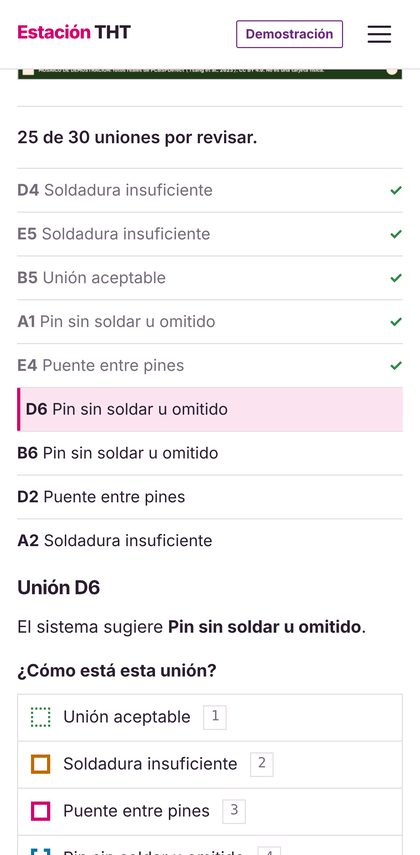
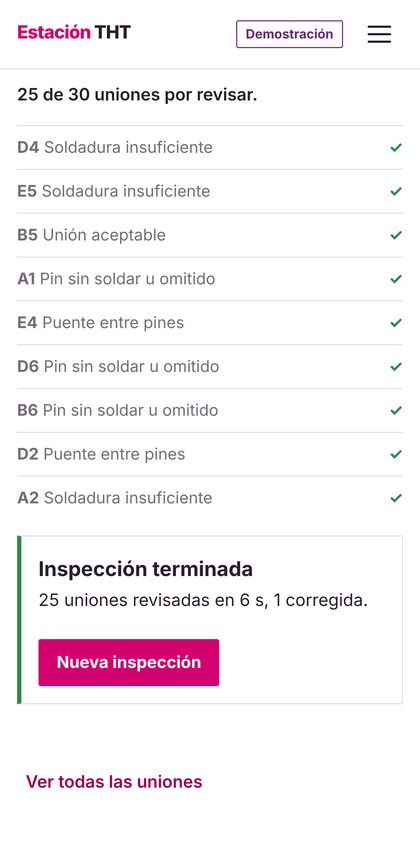
Capturas de la demostración, con la tarjeta-mosaico de fotos públicas. Acerca de la demostración.
Las metas se fijaron antes de medir y cada experimento quedó registrado antes de ejecutarse.
| Meta | Umbral | Experimento |
|---|---|---|
| Detectar los defectos (sensibilidad) | ≥ 0.90 | EXP-002 |
| Pocas falsas alarmas | ≤ 0.15 | EXP-002 |
| Ayudar al inspector frente a no usarlo | asistido ≥ no asistido | EXP-005 |
| Tiempo por tarjeta en la Raspberry Pi, sin red | mediana ≤ 5 s | EXP-003 |
| Robustez a luz y posición | caída ≤ 0.05 | EXP-004 |
Conjunto de datos propio: al menos 30 tarjetas con defectos sembrados a propósito, etiquetado a ciegas por dos personas y partido por tarjeta.
Mientras soldamos nuestras tarjetas, probamos el método con 372 uniones de prueba del conjunto público PCBSPDefect, con fotos reales de componentes through-hole (Tsang et al., 2023).
La red detectó la mayoría de los defectos y superó a la línea base en las dos particiones. Todavía no afirmamos que cumple la meta de falsas alarmas: el extremo alto del intervalo pasa de 0.15. Además, la cámara y las tarjetas son de otro grupo de investigación, así que la prueba definitiva será con nuestras tarjetas.
| Partición | Modelo | Uniones de prueba | Sensibilidad (IC 95 %) | Falsas alarmas (IC 95 %) |
|---|---|---|---|---|
| Oficial | Línea base clásica | 372 (120 tarjetas) | 0.739 (0.679 a 0.794) | 0.282 (0.171 a 0.407) |
| Oficial | Red convolucional | 372 (120 tarjetas) | 0.941 (0.913 a 0.967) | 0.116 (0.030 a 0.216) |
| Por tarjeta | Línea base clásica | 120 (24 tarjetas) | 0.684 (0.514 a 0.826) | 0.333 (0.278 a 0.444) |
| Por tarjeta | Red convolucional | 120 (24 tarjetas) | 0.983 (0.959 a 1.000) | 0.083 (0.000 a 0.194) |
Intervalos por bootstrap agrupado por tarjeta. Archivo fuente EXP-006_2026-10-26.json, SHA-256 1803f771c9f69912b18c74772286cb5f08cfeda5be7d070c0403ab414ba30380.
Raspberry Pi (una Pi 4 en la demostración), cámara de al menos 12 MP o un celular, iluminación difusa y un soporte de altura fija. El prototipo de la mesa no lleva herramientas calientes ni alta tensión.
Python, OpenCV y ONNX Runtime. Datos crudos con huella SHA-256, partición por tarjeta con el conjunto de prueba congelado e intervalos de confianza en cada resultado.
La demostración usa tarjetas de ejemplo. Acerca de la demostración.
El inspector no es un paso que sobra: es quien entrena al sistema mientras este se gana la confianza con datos.
Fortino Romero Mantilla (líder del proyecto), Israel Jesús García Osorio y María José de la Rosa Hernández, estudiantes de la Universidad Tecnológica de Puebla. Asesor institucional: José Francisco Espinosa Garita.